


GENTO trình diễn tay robot 21‑DoF độc quyền tại hội nghị CoRL 2026 ở Austin, Texas, đồng thời giới thiệu các cánh tay điều khiển lực TIANJI, nền tảng Marvin Pro và robot di động Luna.
Bộ tay robot 21‑DoF của GENTO xuất hiện lần đầu trên trường quốc tế tại hội nghị CoRL 2026 (9‑12/11) ở Austin, Texas. Ở gian hàng 602, công ty trưng bày tay robot cùng các cánh tay lực TIANJI, nền tảng Marvin Pro và robot di động Luna, khu trưng bày mở đến 13:00 ngày 11/11.
Thiết kế duy nhất dựa trên liên kết truyền động giảm thiểu độ giãn (backlash) nhờ khoảng trống hẹp và độ chính xác cao. Cấu trúc truyền động được gia cố để chịu va đập và tải trọng quá mức, giảm nguy cơ hỏng hóc khi robot va chạm vật thể.
Mỗi khớp đều có khả năng quay ngược (backdrivable), cho phép lực bên ngoài di chuyển ngón tay thay vì gặp kháng cự cứng. Khi kết hợp với bộ điều khiển hỗn hợp lực/vị trí của MIT, tay robot có thể tương tác mềm dẻo, đáp ứng nhanh với thay đổi áp lực.
Cuối cùng, cơ chế truyền lực hiệu quả giúp tăng lực ép ngón tay trong cùng kích thước ngón, đáp ứng yêu cầu lực cao trong các tác vụ lắp ráp tinh vi.
TIANJI Intelligence đã tích hợp cảm biến mômen xoắn MEMS tự phát triển vào mọi khớp của tay robot và các cánh tay M6‑Lite, M6 và M20. Cảm biến có độ nhạy tới 0,02 N·m, băng thông vòng xoắn 160 Hz và độ chính xác vị trí lặp lại ±0,03 mm.
Nhờ mô-đun khớp tích hợp động cơ, giảm tốc, bộ điều khiển, encoder và phanh, trọng lượng khớp giảm khoảng 25 % so với các đối thủ chính, tạo lợi thế về tốc độ và tiêu thụ năng lượng.
Vào tháng 5/2026, TIANJI công bố mã nguồn mở trên GitHub cho các kịch bản theo dõi quỹ đạo. Các thí nghiệm cho thấy sai số theo dõi giảm từ 10,56 mm xuống 1,89 mm và độ trễ giảm từ 45 ms xuống 5 ms, xác nhận khả năng phản hồi nhanh của hệ thống.
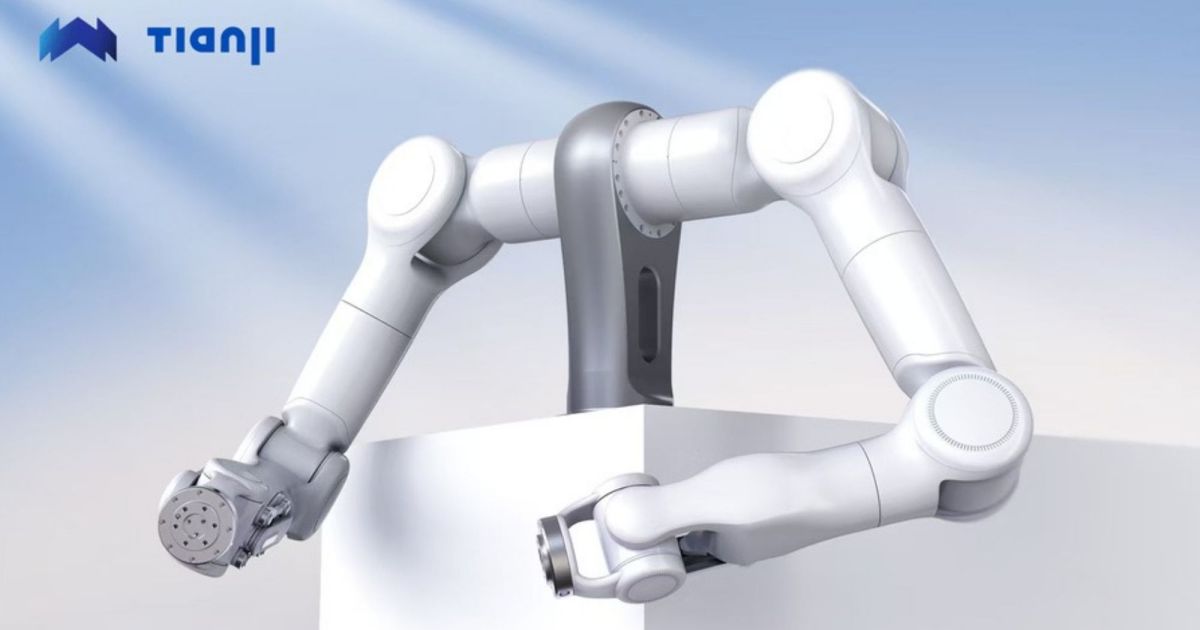
Bên cạnh tay robot, TIANJI giới thiệu nền tảng Marvin Pro – một hệ thống hai cánh tay cố định, được thiết kế cho điều khiển từ xa và thu thập dữ liệu thực tế. Tại gian hàng, khách tham quan có thể ra lệnh bằng giọng nói để Marvin Pro nhận dạng và nhặt các vật thể theo chỉ dẫn.
Trong cùng sự kiện, NVIDIA công bố mô hình hành động mở GR00T 2, dựa trên nền tảng NVIDIA Cosmos, có khả năng dự đoán video và hành động robot đồng thời. Để minh chứng, hai tay robot của Marvin Pro đã thực hiện một chuỗi thao tác chế biến sữa chua chuối, dựa trên dữ liệu thu thập từ bộ khung tay người mặc exoskeleton.
GR00T 2 nhận dữ liệu lực từ các cảm biến MEMS, kết hợp với video để tạo ra chuỗi hành động có thể chuyển giao từ con người sang robot. Việc tích hợp này cho thấy Marvin Pro có thể trở thành nền tảng vật lý tiêu chuẩn cho các mô hình AI thể hiện kỹ năng thực tế.
TIANJI đã xây dựng một quy trình dữ liệu toàn diện, kết nối tai nghe VR, găng tay dữ liệu và hệ thống điều khiển dẫn‑theo‑theo‑dẫn (leader‑follower) để ghi lại lực, hình ảnh và chuyển động đồng thời. Hệ thống này cho phép gắn thẻ tự động và chuyển đổi định dạng, tạo ra bộ dữ liệu chuẩn cho việc huấn luyện AI.
Công ty ước tính một đội 100 robot Marvin Pro có thể thu thập hơn 600 000 bộ dữ liệu minh chứng thực tế mỗi năm. Dòng dữ liệu này không chỉ phục vụ cho GR00T 2 mà còn cho các mô hình thế giới như Motus2 của Shengshu Tech.
Trong nửa cuối năm 2025, TIANJI đã giao hơn 2.000 cánh tay đôi lực‑kiểm soát trong vòng bốn tháng, chiếm thị phần hàng đầu trong phân khúc cánh tay lực. Sự hiện diện của GENTO tại CoRL củng cố vị trí của TIANJI như lớp nền thực thi cho hầu hết các dự án robot học tập và tự động hoá.
Với khả năng cung cấp tay robot có độ phản hồi cao, cảm biến MEMS tinh vi và nền tảng dữ liệu quy mô, GENTO và TIANJI đang mở ra kỷ nguyên mới cho robot có khả năng cảm nhận và thích nghi, đáp ứng nhu cầu ngày càng tăng của các nhà nghiên cứu AI và doanh nghiệp sản xuất.
Thông số chính
| Tham số | Giá trị |
|---|---|
| Số bậc tự do | 21 DoF |
| Độ nhạy mômen xoắn | 0.02 N·m |
| Băng thông vòng xoắn | 160 Hz |
| Độ chính xác vị trí lặp lại | ±0.03 mm |
Góc nhìn TechTimes
TechTimes cho rằng việc GENTO giới thiệu tay robot 21‑DoF tại CoRL 2026 đánh dấu bước tiến quan trọng trong việc giải quyết các hạn chế cơ học truyền thống của tay robot. Khi kết hợp cảm biến MEMS siêu nhạy và nền tảng dữ liệu quy mô, giải pháp này có thể thúc đẩy việc thu thập dữ liệu lực‑hình ảnh cho các mô hình AI, đồng thời giảm chi phí bảo trì nhờ thiết kế truyền động bền bỉ. Ở Việt Nam, nếu các thiết bị này được nhập khẩu với mức giá cạnh tranh, các doanh nghiệp tự động hoá và các phòng thí nghiệm robot có thể nhanh chóng tiếp cận công nghệ cảm ứng lực, tạo đà cho các dự án sản xuất thông minh và nghiên cứu AI thực tế.